- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
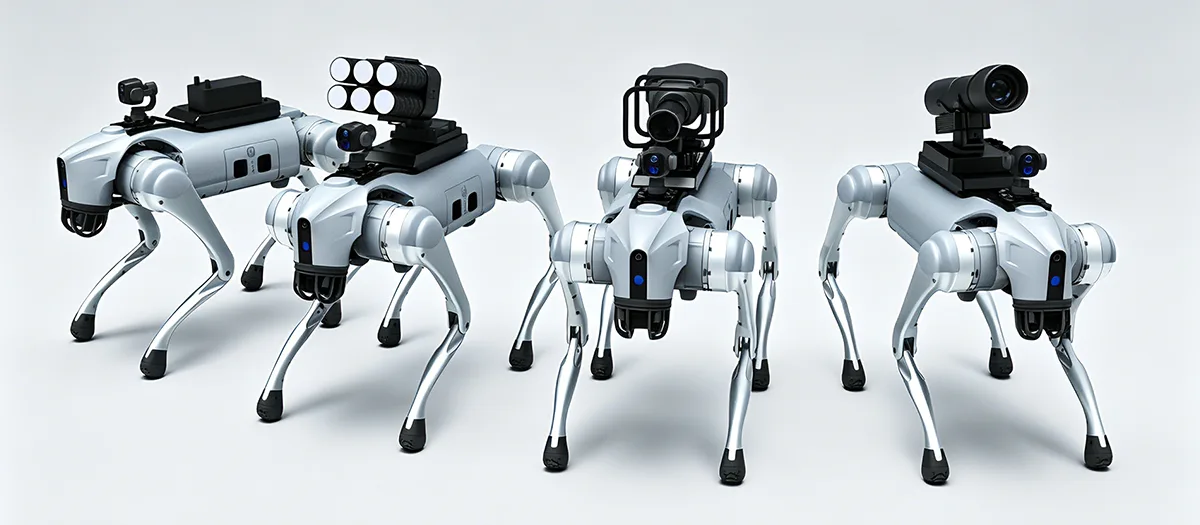
복잡한 산업 운영에 로봇견이 적합한 이유는 무엇입니까?
A 로봇 개계단, 경사면, 고르지 못한 지면, 좁은 통로, 잔해, 터널 또는 기타 어려운 지형을 포함하는 산업 작업에서 기존 바퀴 달린 이동 로봇의 한계를 뛰어넘도록 설계되었습니다. 그 가치는 4족 이동성, 자율 항법, 환경 인식, 작업별 감지, 모듈식 장비 및 지속적인 작동의 조합에서 비롯됩니다. 그러나 산업 사용자에게는 이동성만으로는 충분하지 않습니다. 또한 실용적인 플랫폼은 정의된 환경 조건에서 안정적인 이동, 데이터 수집, 장비 통합, 배터리 관리, 유지 관리 및 작동을 지원해야 합니다. 이는 플랫폼 아키텍처와 애플리케이션 계획을 검사, 인프라 모니터링, 지능형 제조, 긴급 지원 및 기타 전문 운영 시나리오 전반에 걸쳐 성공적인 배포의 중심으로 만듭니다.
목차
해당 기술 토론으로 바로 이동하려면 섹션을 클릭하세요.
- 1. 산업용 4족 로봇을 정의하는 것은 무엇입니까?
- 2. 어려운 지형에서 다리를 이용한 이동이 유용한 이유는 무엇입니까?
- 3. 산업 운영을 향상시키는 자율 기능은 무엇입니까?
- 4. 다중 센서 인식은 어떤 역할을 합니까?
- 5. 4족 보행 플랫폼은 어떤 검사 작업을 지원할 수 있습니까?
- 6. 모듈식 장비가 플랫폼에 무엇을 추가할 수 있습니까?
- 7. 플랫폼은 어떤 조건에 맞게 설계되어야 합니까?
- 8. 4족 로봇이 어려운 작업 영역에 대한 노출을 어떻게 줄일 수 있습니까?
- 9. 장비와 센서는 어떻게 통합되어야 하는가?
- 10. 구매자는 플랫폼을 선택하기 전에 무엇을 평가해야 합니까?
- 11. 구조화된 배포 프로세스는 어떤 모습입니까?
- 12. 산업용 4족보행 로봇의 미래 방향은 무엇인가?
- 13. 자주 묻는 질문
산업용 4족 로봇을 정의하는 것은 무엇입니까?
산업용 4족 보행 로봇은 바퀴나 트랙이 아닌 다리 움직임을 중심으로 구축된 모바일 로봇 플랫폼입니다. 4개의 다리가 있는 구조 덕분에 센서, 통신 장비, 컴퓨팅 하드웨어 및 기타 응용 분야별 장비를 운반하면서 고도 변화와 불규칙한 지형을 협상할 수 있습니다.
특징은 단순히 네 개의 다리가 보이는 것이 아닙니다. 4족 보행 플랫폼의 가치는 이동, 인식, 제어, 전력, 구조 및 작업 장비 간의 조정에서 비롯됩니다. 로봇은 주변 환경을 이해하고, 움직임을 조정하고, 균형을 유지하고, 정의된 작동 루틴을 수행해야 합니다.
이 시스템 지향 설계는 산업용 4족 보행 플랫폼을 단순한 원격 제어 기계와 분리합니다. 전문 플랫폼은 자율 경로 계획, 장애물 회피, 데이터 수집, 장비 모니터링 및 반복 가능한 순찰 루틴을 지원할 수 있습니다. 이러한 기능을 통해 로봇은 모바일 카메라로만 작동하는 대신 더 넓은 작업 흐름에 참여할 수 있습니다.
다리가 있는 이동성 4개의 다리로 움직이는 플랫폼은 계단, 경사, 틈새, 고르지 못한 바닥, 느슨한 지면 및 기타 지형 변화를 극복할 수 있습니다.
지능형 네비게이션 인식, 경로 계획, 위치 지정 및 장애물 회피는 복잡한 환경에서 더욱 자율적인 움직임을 지원할 수 있습니다.
확장 가능한 플랫폼 모듈형 센서와 장비는 동일한 로봇 베이스를 다양한 검사, 모니터링 및 산업 작업에 적용할 수 있습니다.
4족 이동성이 산업 자동화를 변화시키는 이유
기존의 바퀴 달린 로봇은 상대적으로 예측 가능한 표면에서 가장 잘 작동합니다. 계단, 도랑, 헐거운 자재, 높은 문턱 또는 고르지 못한 지형으로 인해 경로가 방해를 받는 경우 효율성이 감소할 수 있습니다. 추적 시스템은 일부 까다로운 표면을 처리할 수 있지만 좁은 공간과 환경에 고도가 자주 변경되는 경우에도 제한이 있습니다.
다리 움직임은 문제에 다르게 접근합니다. 각 다리는 개별적으로 제어할 수 있어 로봇이 지형에 따라 발을 배치할 수 있습니다. 이는 불규칙한 환경에서 이동하는 동안 균형을 유지하기 위한 더 많은 옵션을 제공합니다.
산업용 애플리케이션의 경우 실질적인 이점은 접근성입니다. 더 많은 유형의 지형을 이동할 수 있는 로봇은 검사 지점, 장비 구역, 터널, 작업장 및 기존 모바일 플랫폼에 추가 인프라가 필요할 수 있는 기타 위치에 잠재적으로 도달할 수 있습니다.
- 네 다리로 움직이는 움직임은 고도 변화와 고르지 못한 지면을 지원합니다.
- 자율 내비게이션을 사용하면 지속적인 수동 조향의 필요성이 줄어듭니다.
- 센서는 이동 및 검사 작업에 대한 환경 정보를 제공합니다.
- 모듈형 인터페이스를 통해 다양한 애플리케이션에 다양한 장비를 설치할 수 있습니다.
- 디지털 데이터 수집은 현장 작업과 이후 분석을 연결할 수 있습니다.
핵심원리산업용 4족 보행기는 완전한 모바일 운영체제로 평가되어야 한다. 이동성은 중요하지만 인식, 제어, 장비 통합, 전력 및 데이터 기능은 이동성이 얼마나 유용한지를 결정합니다.
어려운 지형에서 다리를 이용한 이동이 유용한 이유는 무엇입니까?
어려운 지형은 4족 로봇공학의 가장 명확한 적용 분야 중 하나입니다. 산업 현장에는 계단, 경사로, 도랑, 좁은 통로, 잔해, 진흙탕, 고르지 못한 바닥, 표면 높이 변화 등이 포함될 수 있습니다. 평평한 바닥 전용으로 설계된 플랫폼은 추가 인프라가 필요하거나 특정 영역에 도달하지 못할 수 있습니다.
네발 달린 로봇은 발을 개별적으로 배치하고 들어 올릴 수 있어 지형 변화에 따라 신체 자세를 조정할 수 있습니다. 이는 플랫폼과 지면 사이의 보다 안정적인 관계를 유지하면서 경사면, 계단, 틈새 및 불규칙한 표면에서의 이동을 지원할 수 있습니다.
계단 및 높이 변경
계단은 바퀴 달린 플랫폼에 도전할 수 있는 지형의 간단한 예입니다. 각 바퀴는 표면과의 적절한 접촉을 유지해야 하며, 로봇은 반복되는 수직 변화를 극복해야 합니다. 다리가 있는 플랫폼은 개별 다리를 올리고 자세를 조정하여 계단 사이를 이동할 수 있습니다.
정확한 기능은 여전히 로봇 설계, 스텝 형상, 제어 시스템 및 환경 조건에 따라 달라집니다. 중요한 엔지니어링 포인트는 다리 구조가 바퀴에는 없는 추가 이동 옵션을 제공한다는 것입니다.
경사면과 고르지 않은 표면
산업 환경에는 경사진 콘크리트, 자갈, 느슨한 토양, 진흙탕, 배수로 또는 전환 표면이 포함되는 경우가 많습니다. 네 발 달린 플랫폼은 지형 변화에 따라 다리 위치와 신체 자세를 조정할 수 있습니다.
안정적인 작동은 기계 설계, 인식, 보행 제어, 견인 및 균형 알고리즘의 조합에 달려 있습니다. 다리는 물리적 이동 기능을 제공하고 제어 시스템은 해당 기능의 사용 방법을 결정합니다.
좁고 어수선한 공간
산업용 터널, 작업장, 파이프 통로 및 유지 관리 구역에는 사용 가능한 경로를 제한하는 장애물이 있을 수 있습니다. 소형 4족 보행 플랫폼은 연속적이고 평평한 주행 표면 없이도 이러한 공간 중 일부를 탐색할 수 있습니다.
| 지형 상태 | 기존 모바일 플랫폼에 대한 도전 | 4족 디자인의 장점 |
|---|---|---|
| 단계 | 수직 변화는 휠 접촉과 전진 동작을 방해할 수 있습니다. | 개별 다리를 들어 올려 다양한 높이에 배치할 수 있음 |
| 가파른 경사면 | 견인력 감소 및 신체 조정 제한으로 인해 움직임에 영향을 미칠 수 있음 | 이동 중에 다리 위치와 신체 자세를 조정할 수 있습니다. |
| 파편 | 불규칙한 접촉면으로 인해 휠 움직임이 불안정해질 수 있습니다. | 개별적인 발 배치로 장애물 극복을 위한 더 많은 옵션 제공 |
| 진흙탕 | 휠 또는 트랙 견인력은 부드러운 표면에 따라 다를 수 있습니다. | 다리 배치는 변화하는 접촉 조건에 적응할 수 있습니다. |
| 간격과 도랑 | 바퀴 달린 시스템에는 브리징이나 우회가 필요할 수 있습니다. | 다리를 이용한 움직임으로 선택된 지형 지형지물 주변이나 위를 탐색할 수 있습니다. |
움직임만큼 중요한 것은 균형이다
어려운 지형을 이동할 수 있는 것만으로는 충분하지 않습니다. 플랫폼은 센서와 장비를 운반하는 동안 균형을 유지해야 합니다. 지면 높이의 급격한 변화는 로봇의 무게 중심과 부하 분산에 영향을 미칠 수 있습니다.
따라서 제어 시스템은 보행, 자세, 센서 피드백 및 이동 속도를 조정해야 합니다. 흔들림 방지 및 기울어짐 방지 기능은 정의된 작동 범위 내에서 안정적인 작동을 유지하는 데 도움이 됩니다.
이는 로봇이 카메라나 측정 장비를 운반하는 경우 특히 중요합니다. 과도한 움직임은 로봇 자체가 똑바로 서 있는 경우에도 수집된 데이터의 품질을 저하시킬 수 있습니다.
산업 운영을 향상시키는 자율 기능은 무엇입니까?
산업용 로봇은 플랫폼이 지속적인 수동 조향 없이 반복 가능한 작업을 수행할 수 있을 때 더욱 유용해집니다. 자율 기능은 작업자의 작업량을 줄이는 동시에 이동 및 데이터 수집을 더욱 체계화할 수 있습니다.
최신 4족 보행 플랫폼은 환경 인식, 위치 파악, 경로 계획, 장애물 회피, 작업 실행 및 데이터 기록을 결합할 수 있습니다. 자율성의 정도는 로봇 아키텍처, 센서, 소프트웨어, 통신 조건 및 작동 환경에 따라 다릅니다.
환경 인식
모바일 로봇이 자율적으로 탐색하려면 주변 환경에 대한 정보가 필요합니다. 센서는 장애물, 지형 변화, 열린 경로 및 기타 관련 기능을 식별할 수 있습니다.
그런 다음 내비게이션 시스템은 인식 데이터를 사용하여 로봇이 어떻게 움직여야 하는지 결정합니다. 변화하는 환경에서는 이 프로세스가 고정된 맵에만 기반을 두기보다는 지속적으로 실행되어야 할 수도 있습니다.
경로 계획 및 장애물 회피
경로 계획은 로봇이 정의된 지점 사이를 이동할 수 있는 방법을 결정합니다. 장애물 회피는 물체가 계획된 경로를 차단하거나 환경 조건이 변할 때 조정하는 데 도움이 됩니다.
For industrial inspection, this can support repeatable routes around equipment, through facilities, or between designated inspection points. Operators can focus more on the inspection results rather than manually controlling every movement.
작업 예약 및 데이터 수집
자율 검사 루틴은 움직임과 감지를 결합할 수 있습니다. 로봇은 정의된 위치로 이동하고, 이미지나 센서 판독값을 수집하고, 결과를 기록한 후 다음 위치로 계속 이동할 수 있습니다.
이는 로봇의 움직임과 수집된 정보가 연결되는 디지털 워크플로우를 생성합니다. 비디오 스트림만 생성하는 대신 시스템은 검사 결과에 대한 구조화된 기록을 구축할 수 있습니다.
감지하다
센서는 지형, 장애물, 장비 및 주변 조건에 대한 정보를 수집합니다.
계획
내비게이션 시스템은 사용 가능한 공간 및 작업 요구 사항에 따라 적절한 경로를 결정합니다.
행동
다리와 제어 시스템은 환경 변화에 적응하면서 움직임을 조정합니다.
기록
추가 분석을 위해 검사 이미지, 센서 측정값, 작동 정보를 저장할 수 있습니다.
자율성은 환경과 조화를 이루어야 한다
자율 운영은 모든 산업 환경이 완전히 무인화되어야 함을 의미하지 않습니다. 일부 환경에서는 특정 작업을 수행하기 전에 정의된 감독, 원격 개입 또는 운영자 확인이 필요합니다.
보다 실용적인 접근 방식은 워크플로의 어떤 부분을 안정적으로 자동화할 수 있는지, 그리고 인간의 의사 결정이 여전히 유용한 부분을 식별하는 것입니다. 내비게이션, 반복적인 데이터 수집, 일상적인 경로 실행은 자동화를 위한 유력한 후보이지만, 특이한 발견에는 추가적인 사람의 평가가 필요할 수 있습니다.
다중 센서 인식은 어떤 역할을 합니까?
Perception은 모바일 로봇에게 환경을 이해하고 응용 분야별 작업을 수행하는 데 필요한 정보를 제공합니다. 단일 센서가 산업 운영에 필요한 모든 유형의 정보를 제공하는 경우는 거의 없습니다.
실화상 카메라는 상세한 이미지를 제공할 수 있습니다. 열 센서는 온도 차이를 드러낼 수 있습니다. 거리 센서는 로봇이 주변 형상을 이해하는 데 도움이 될 수 있습니다. 다른 센서는 위치 파악, 환경 측정 또는 장비별 검사를 지원할 수 있습니다.
시각적 감지
고화질 카메라는 장비 관찰, 인프라 점검, 시설 모니터링 및 문서화를 위해 이미지와 비디오를 캡처할 수 있습니다. 운영자가 구성 요소와 표면의 모양을 직접 검토할 수 있기 때문에 시각적 데이터는 검사의 출발점이 되는 경우가 많습니다.
열 감지
열화상은 가시광선 이미지에서는 명확하지 않은 온도 변화를 식별할 수 있습니다. 이는 비정상적인 열 패턴이 추가 평가가 필요한 상태를 나타낼 수 있는 전기 장비, 기계, 전력 시스템 및 기타 자산 주변에 유용할 수 있습니다.
공간지각
거리 및 깊이 정보는 로봇이 장애물, 복도, 계단 및 기타 환경 특징을 이해하는 데 도움이 될 수 있습니다. 이는 탐색을 지원하고 매핑 및 공간 문서화에도 기여할 수 있습니다.
| 센서 카테고리 | 기본정보 | 잠재적인 산업적 역할 |
|---|---|---|
| 가시광선 카메라 | 이미지 및 비디오 | 육안 검사, 문서화, 장비 관찰 |
| 열화상 카메라 | 온도 패턴 | 발열 상태 점검 및 이상 발열 식별 |
| 깊이 또는 범위 센서 | 거리와 공간 관계 | 내비게이션, 장애물 회피 및 환경 매핑 |
| 환경 센서 | 정의된 환경 측정 | 사이트 모니터링 및 애플리케이션별 데이터 수집 |
센서 융합이 중요한 이유
센서 융합은 다양한 감지 소스의 정보를 결합하여 환경을 보다 완벽하게 표현합니다. 카메라는 물체의 모양을 인식하고 깊이 센서는 물체의 거리와 위치를 제공합니다.
그런 다음 열 정보는 물체에 비정상적인 온도 패턴이 있는지 여부를 보여줌으로써 다른 레이어를 추가할 수 있습니다. 이러한 소스를 결합하면 하나의 센서에만 의존하는 것보다 더 많은 정보를 검사하고 탐색할 수 있습니다.
페이로드 선택은 작업에 따라 다릅니다.
센서가 많다고 해서 반드시 더 나은 시스템이 되는 것은 아닙니다. 모든 추가 구성 요소에는 무게, 전력 요구 사항, 장착 제약 사항, 데이터 처리 요구 사항 및 유지 관리 고려 사항이 추가됩니다.
올바른 접근 방식은 정의된 작업에 필요한 정보만 선택하는 것입니다. 시각적 검사 플랫폼에는 대규모 환경 센서 모음이 필요하지 않을 수 있지만, 산업 모니터링 프로젝트에는 유용한 결과를 생성하기 위해 여러 가지 데이터 유형이 필요할 수 있습니다.
4족 플랫폼은 어떤 검사 작업을 지원할 수 있습니까?
검사는 플랫폼이 사람에게 불편하거나 바퀴 달린 기계에 어려울 수 있는 위치를 통과할 수 있기 때문에 4족 로봇 공학의 가장 실용적인 산업 응용 분야 중 하나입니다.
로봇은 정의된 경로를 따르고, 검사 지점에 멈추고, 이미지 또는 센서 데이터를 수집하고, 해당 정보를 분석 시스템에 반환할 수 있습니다. 이를 통해 시설의 운영 요구 사항에 따라 예약할 수 있는 반복 가능한 검사 작업 흐름이 생성됩니다.
공장 및 작업장 검사
제조 환경에서는 장비가 대규모 시설에 분산되어 있는 경우가 많습니다. 일부 구역은 바닥 수준의 변화에 따라 높아지거나 좁아지거나 분리될 수 있습니다.
4족 보행 플랫폼은 시설의 선택된 섹션을 탐색하고 기계, 파이프라인, 전기 캐비닛, 구조 영역 및 기타 정의된 자산에서 시각적 정보를 수집할 수 있습니다.
전력 및 장비 모니터링
온도 차이와 관련된 장비 검사를 위해 열 센서와 시각 센서를 결합할 수 있습니다. 로봇은 미리 정의된 위치에서 이미지를 수집하고 현재 결과를 과거 기록과 비교할 수 있습니다.
터널 및 제한된 구역 검사
터널, 파이프 통로 및 기타 좁은 구역에서는 접근이 어려울 수 있습니다. 소형 모바일 로봇은 검사 작업에 적합한 카메라, 조명 또는 기타 센서를 운반하면서 이러한 공간에 들어갈 수 있습니다.
인프라 관찰
인프라 자산은 유사한 영역에 대한 반복적인 검사가 필요한 경우가 많습니다. 반복 가능한 로봇 경로는 이미지 수집을 표준화하고 일관된 작동 순서를 제공하는 데 도움이 될 수 있습니다.
- 정기 검사:사전 정의된 경로를 따라 반복되는 시각 또는 센서 데이터를 수집하세요.
- 장비 모니터링:상태 평가를 위해 시각적 정보와 열 정보를 결합합니다.
- 구조적 관찰:선택한 표면, 조인트, 파이프 및 기타 물리적 자산의 이미지를 캡처합니다.
- 데이터 문서:추후 비교 및 분석을 위해 타임 스탬프가 찍힌 검사 기록을 작성하세요.
검사 장점가장 유용한 자동화는 단순히 보행 검사 경로를 대체하는 것이 아닙니다. 움직임, 감지, 데이터 기록, 이후 분석이 연결되는 반복 가능한 순환을 생성합니다.
검사 데이터는 구조화되어야 합니다.
대규모 이미지 컬렉션은 자동으로 유용하지 않습니다. 시스템은 운영자가 각 관찰의 출처를 이해할 수 있도록 데이터를 특정 위치, 장비, 경로 또는 검사 지점과 연결해야 합니다.
로봇 검사 시스템이 적절한 소프트웨어와 결합되면 결과 정보는 추세 분석, 유지 관리 계획 및 후속 검사를 지원할 수 있습니다. 정확한 작업 흐름은 시설과 필요한 정보에 따라 다릅니다.
모듈형 장비가 플랫폼에 무엇을 추가할 수 있습니까?
모듈성을 통해 하나의 로봇 플랫폼이 장비를 변경하거나 추가하여 다양한 작업을 지원할 수 있습니다. 이는 여러 유형의 검사 및 모니터링이 필요할 수 있는 산업 환경에서 특히 유용합니다.
가능한 장비에는 가시광선 카메라, 열화상 시스템, 가스 감지기, 조명 장치, 통신 장치, 환경 센서 및 기타 작업별 모듈이 포함됩니다. 정확한 구성은 로봇의 부하 용량, 전기 시스템, 장착 인터페이스 및 작동 조건에 따라 달라집니다.
검사장비
카메라와 열화상 시스템은 로봇을 모바일 검사 플랫폼으로 변환할 수 있습니다. 시각 카메라는 물리적 상태를 문서화할 수 있고, 열 센서는 열 분포에 대한 추가 정보를 제공할 수 있습니다.
환경 장비
가스 및 환경 센서를 통해 로봇은 수동 접근이 불편할 수 있는 영역에서 측정값을 수집할 수 있습니다. 이는 산업 시설, 터널, 작업장 및 기타 정의된 환경의 모니터링 워크플로를 지원할 수 있습니다.
조명 및 통신 장비
조명 모듈은 어두운 영역의 이미지 품질을 향상시키고 조명이 제한된 위치에서의 작동을 지원할 수 있습니다. 통신 장비를 통해 운영자는 작업 영역에 있는 직원과 정보를 교환할 수 있습니다.
비주얼 모듈 육안 검사, 문서화, 장비 관찰을 위해 이미지와 비디오를 캡처합니다.
열 모듈 기존의 육안 검사를 보완하기 위해 온도 관련 정보를 제공합니다.
환경 모듈 애플리케이션에 따라 정의된 가스, 공기 또는 기타 환경 측정값을 수집합니다.
모듈화에는 정의된 인터페이스가 있어야 합니다.
모듈형 시스템은 불필요한 호환성 문제를 일으키지 않고 장비를 설치할 수 있는 경우에만 실용적입니다. 장착 지점, 전기 연결, 데이터 인터페이스, 물리적 치수 및 무게 제한을 명확하게 정의해야 합니다.
표준화된 인터페이스는 장비 구성 간의 변경을 단순화할 수 있습니다. 동시에, 전문 프로젝트에서는 표준 인터페이스가 애플리케이션 요구 사항을 충족하지 않는 경우 맞춤형 브래킷, 하우징 또는 전원 배열이 필요할 수 있습니다.
힘과 무게를 함께 고려해야합니다
추가된 모든 모듈은 전체 작동 구성을 변경합니다. 센서가 무거울수록 다리와 추진 시스템이 전달하는 하중이 증가합니다. 추가 전자 장치로 인해 전기 소비가 증가할 수 있습니다. 하우징이 클수록 무게 중심에 영향을 미치거나 로봇의 움직임이 제한될 수 있습니다.
따라서 모듈식 설계는 기본 플랫폼과 해당 장비 간의 기계적, 전기적 관계에 충분한 주의를 기울여 로봇을 개발했을 때 가장 잘 작동합니다.
플랫폼은 어떤 조건에 맞게 설계되어야 합니까?
산업 환경은 매우 다양합니다. 작업장 바닥은 야외 건설 현장과 다른 과제를 제시하는 반면, 터널은 개방형 산업 현장과 다른 제약을 도입합니다.
로봇 플랫폼을 선택하거나 개발하기 전에 환경 조건을 명확하게 정의해야 합니다. 이러한 조건은 구조, 센서, 이동 알고리즘, 밀봉, 배터리 동작 및 유지 관리 요구 사항에 영향을 미칩니다.
비와 습기
실외 환경에서는 로봇 장비가 비, 물 튀김, 높은 습도에 노출될 수 있습니다. 적절한 보호 수준은 플랫폼 설계와 의도한 운영 환경에 따라 다릅니다.
습기는 센서와 커넥터에도 영향을 미칠 수 있습니다. 반복적인 실외 작동의 경우 이러한 구성 요소는 보조 세부 사항으로 처리되기보다는 기계 및 전기 설계 중에 고려해야 합니다.
먼지와 느슨한 물질
산업 현장에는 먼지, 모래, 파편 또는 기타 미립자 물질이 포함될 수 있습니다. 이러한 물질은 움직이는 메커니즘에 들어가거나 센서 가시성에 영향을 미칠 수 있습니다.
따라서 보호, 청소 절차, 유지 관리 접근 및 구성 요소 선택은 실제 현장 조건을 반영해야 합니다.
온도
배터리 성능, 전자 장치, 센서 및 기계 재료는 온도 변화에 다르게 반응할 수 있습니다. 광범위한 온도 조건을 대상으로 하는 플랫폼은 작동 중에 예상되는 실제 범위와 비교하여 평가해야 합니다.
진동 및 충격
다리를 움직이면 기계적인 움직임이 반복적으로 발생하며 거친 지형에서는 추가적인 충격이 발생할 수 있습니다. 따라서 민감한 센서와 전자 장비에는 적절한 장착과 보호가 필요합니다.
| 환경적 요인 | 잠재적 효과 | 디자인 고려사항 |
|---|---|---|
| 수분 | 커넥터, 전자 장치 및 센서에 영향을 미칠 수 있음 | 적절한 인클로저, 밀봉 및 유지 관리 절차 |
| 먼지 | 기계, 전자 분야에 진입 가능 | 보호, 청소 접근 및 적합한 구성 요소 선택 |
| 온도 | 배터리 및 전자 동작에 영향을 미칠 수 있음 | 정의된 작동 범위 및 관련 환경 평가 |
| 진동 | 센서 데이터 및 기계 구성요소에 영향을 미칠 수 있음 | 적합한 장착, 구조 설계 및 진동 평가 |
| 영향 | 다리, 하우징, 마운트 및 전자 장치에 스트레스를 줄 수 있음 | 정의된 조건에서 구조적 보호 및 검증 |
환경에 따라 올바른 구성이 결정됩니다.
모든 산업 현장에 이상적인 보편적인 구성은 없습니다. 로봇을 선택하기 전에 작동 환경을 문서화해야 합니다.
유용한 정보에는 실내 또는 실외 작동, 표면 유형, 온도 범위, 먼지 또는 습기 존재, 복도 폭, 계단 크기, 예상되는 장애물, 필요한 탑재량 및 통신 조건이 포함될 수 있습니다.
4족 로봇이 어려운 작업 영역에 대한 노출을 어떻게 줄일 수 있습니까?
산업용 로봇 공학의 중요한 응용 분야 중 하나는 접근하기 어렵거나 불편하거나 일상적인 수동 검사에 적합하지 않은 위치에 사람들이 들어갈 필요성을 줄이는 것입니다.
모바일 로봇은 카메라와 센서를 지정된 구역으로 운반할 수 있으며 작업자는 보다 편리한 제어 위치에 머물 수 있습니다. 이를 통해 직원이 모든 검사 경로를 물리적으로 따라갈 필요 없이 검사 및 데이터 수집을 지원할 수 있습니다.
일상적인 노출 감소
일부 산업 작업에는 덥거나, 먼지가 많거나, 습하거나, 시끄럽거나, 좁거나, 기타 어려운 환경에서 반복적으로 이동하는 작업이 포함됩니다. 일상적인 데이터 수집을 위해 모바일 플랫폼을 사용하면 직원이 해당 영역에 들어가야 하는 빈도를 줄일 수 있습니다.
로봇은 인간 개입에 대한 모든 요구 사항을 제거하지 않습니다. 유지 관리, 특이한 발견, 수리 및 로봇 기능 밖의 작업에는 여전히 숙련된 인력이 필요할 수 있습니다. 그 목적은 적절한 검사 및 모니터링 활동을 보다 통제된 운영 모델로 전환하는 것입니다.
원격 관찰 및 통신
카메라 및 통신 모듈은 작업자가 검사 중인 장비 옆에 서지 않고도 현장 정보를 제공할 수 있습니다.
유지 관리 팀의 경우 이는 사전 점검 중에 유용할 수 있습니다. 로봇은 시각적 정보를 먼저 수집할 수 있으므로 기술자는 해당 영역에 들어가기 전에 어떤 종류의 후속 작업이 필요할지 결정할 수 있습니다.
위험 감소는 시스템 설계에 따라 달라집니다.
로봇은 단지 원격에 있다는 이유만으로 자동으로 안전하지는 않습니다. 전체 시스템에는 적절한 탐색, 장애물 회피, 통신, 비상 절차, 유지 관리 관행 및 작동 제한이 필요합니다.
따라서 로봇은 인간 작업을 대체하는 보편적인 도구가 아니라 정의된 기능을 갖춘 엔지니어링 도구로 취급되어야 합니다.
- 원격으로 수행할 수 있는 작업을 정의합니다.
- 로봇의 안전한 작동 경계를 설정하십시오.
- 적절한 통신 및 비상 제어 기능을 제공합니다.
- 작동 조건에 따라 센서 및 기계 구성 요소를 유지 관리하십시오.
- 로봇의 정의된 기능을 넘어서는 상황에 대해 인간의 개입이 가능하도록 유지하십시오.
장비와 센서는 어떻게 통합되어야 합니까?
장비 통합은 로봇이 이동성, 균형, 전력 가용성 또는 데이터 품질을 손상시키지 않고 의도한 작업을 수행할 수 있는지 여부를 결정합니다. 벤치에서 잘 작동하는 센서는 움직이는 4족 플랫폼에 설치되면 다른 장착 구조가 필요할 수 있습니다.
기계적 장착
장착 지점은 설치 및 유지 관리를 위한 충분한 접근을 유지하면서 장비를 안전하게 지지해야 합니다. 장비의 위치도 무게중심과 로봇의 움직임에 영향을 미칠 수 있기 때문에 중요하다.
안정적인 시야가 필요한 카메라와 센서의 경우 장착 시스템은 움직임과 진동도 고려해야 합니다. 장비는 로봇의 다리나 다른 구성 요소를 방해하지 않고 적절한 시야가 필요합니다.
전기적 통합
추가된 각 모듈은 전기적 요구 사항을 생성합니다. 카메라, 열 시스템, 컴퓨팅 모듈, 조명, 통신 장비, 환경 센서는 전압 및 전류 요구 사항이 다를 수 있습니다.
전력 아키텍처는 로봇의 배터리 및 제어 전자 장치와의 호환성을 유지하면서 이러한 부하를 수용해야 합니다.
데이터 통합
최신 로봇 시스템은 대량의 이미지, 센서 및 내비게이션 데이터를 생성할 수 있습니다. 시스템은 정보가 수집, 전송, 저장 및 처리되는 방법을 정의해야 합니다.
검사 애플리케이션의 경우 데이터는 이상적으로 위치 및 시간 정보와 연결된 상태를 유지해야 나중에 분석하여 특정 관찰이 수집된 위치를 정확히 식별할 수 있습니다.
| 통합 영역 | 핵심 질문 | 잠재적 영향 |
|---|---|---|
| 무게 | 로봇이 전체 장비 패키지를 운반할 수 있습니까? | 이동성, 균형 및 기계적 부하에 영향을 미칩니다. |
| 위치 | 장비를 어디에 장착해야 하나요? | 무게 중심, 시야 및 움직임에 영향을 미칠 수 있음 |
| 힘 | 어떤 전기 입력이 필요합니까? | 배터리 및 전원 관리 요구 사항 변경 |
| 데이터 | 정보는 어떻게 전송되거나 저장됩니까? | 통신 및 처리 아키텍처 결정 |
| 유지 | 모듈에 액세스하여 교체할 수 있습니까? | 서비스 가능성 및 운영 연속성에 영향을 미칩니다. |
배포 전에 통합을 계획해야 합니다.
조기 계획을 통해 센서 막힘, 커넥터 접근 불가, 배터리 용량 부족, 장비 장착 불안정 등의 문제를 예방할 수 있습니다.
유용한 기술 정보에는 장비 크기, 무게, 전력 소비, 커넥터 사양, 통신 인터페이스, 장착 요구 사항, 작동 온도 및 예상되는 환경 노출이 포함됩니다.
이러한 매개변수가 알려지면 로봇 플랫폼은 나중에 장비가 추가되는 기본 로봇이 아닌 완전한 시스템으로 평가될 수 있습니다.
구매자는 플랫폼을 선택하기 전에 무엇을 평가해야 합니까?
4족 보행 로봇을 선택하려면 외관이나 단일 성능 수치보다는 용도부터 시작해야 합니다. 기술적으로 진보된 플랫폼이라도 필요한 지형을 탐색할 수 없거나, 필요한 장비를 운반할 수 없거나, 예상되는 조건에서 작동하거나, 필요한 데이터를 제공할 수 없다면 여전히 부적합할 수 있습니다.
환경부터 시작하세요
표면, 경사면, 계단, 복도, 장애물, 온도, 습기, 먼지 및 기타 환경 특성을 문서화합니다. 이러한 요소에 따라 플랫폼에 필요한 이동성 및 보호 유형이 결정됩니다.
운영 작업 정의
로봇이 검사, 모니터링, 데이터 수집, 운송, 장비 관찰 또는 기타 정의된 기능을 수행할지 여부를 식별합니다. 작업에 따라 설치해야 하는 장비가 결정됩니다.
이동성 평가
걷는 능력 이상의 것을 보십시오. 계단 오르기, 경사면 처리, 장애물 극복, 안정성, 이동 속도, 회전 능력, 현장에서 예상되는 실제 표면 조건에서의 성능을 고려합니다.
페이로드 용량 및 통합 확인
카메라, 센서, 통신 장치, 장착 구조, 배터리 및 기타 액세서리를 포함한 전체 장비 패키지를 평가해야 합니다.
자율 기능 검토
시스템이 프로젝트에 필요한 수준에서 경로 계획, 장애물 회피, 위치 지정, 자동화된 데이터 수집, 작업 일정 관리 및 원격 모니터링을 지원할 수 있는지 확인합니다.
- 지역:로봇은 어떤 표면, 계단, 경사면 및 장애물을 통과해야 합니까?
- 일:로봇은 어떤 물리적 행동이나 정보를 제공해야 합니까?
- 유효 탑재량:어떤 장비를 휴대해야 하며 무게는 얼마나 됩니까?
- 힘:플랫폼과 설치된 장비의 총 전기 수요는 얼마입니까?
- 자치:운영 워크플로우 중 자동화된 실행이 필요한 부분은 무엇입니까?
- 환경:어떤 온도, 먼지, 습기, 진동 또는 충격 조건이 예상됩니까?
- 유지:센서, 배터리, 다리 및 기타 구성 요소를 어떻게 검사하고 서비스합니까?
선택 원리최고의 플랫폼이 반드시 사양 시트가 가장 긴 플랫폼은 아닙니다. 이동성, 센싱, 전력, 장비 통합, 자율성, 유지 관리 특성이 실제 작동 환경과 일치하는 것입니다.
구조화된 배포 프로세스는 어떤 모습입니까?
구조화된 배포 프로세스는 일반적인 로봇 공학 개념을 명확한 기술 요구 사항이 있는 운영 체제로 전환하는 데 도움이 됩니다. 로봇이 기존 환경, 장비, 절차 및 데이터 시스템과 함께 작동해야 하기 때문에 이는 산업용 애플리케이션에 특히 중요합니다.
- 운영 시나리오를 정의합니다.현장 레이아웃, 지형, 환경 조건, 운영 경로 및 목표 작업을 기록합니다.
- 필요한 장비를 식별하십시오.어떤 카메라, 열 센서, 환경 장치, 조명 장치 또는 통신 모듈이 필요한지 결정합니다.
- 시스템 매개변수 설정:무게, 크기, 전원 요구 사항, 데이터 인터페이스, 장착 위치 및 유지 관리 액세스를 확인하십시오.
- 운영 경로 구축:애플리케이션에 필요한 영역, 체크포인트, 탐색 경로 및 검사 순서를 정의합니다.
- 이동성 검증:계단, 경사면, 장애물, 전환 표면을 포함한 실제 지형의 움직임을 평가합니다.
- 장비 검증:이동 중 이미지 품질, 센서 판독값, 통신 및 장비 안정성을 확인합니다.
- 운영 절차 수립:충전, 유지 관리, 데이터 검토, 개입 및 비상 절차를 정의합니다.
사이트 테스트가 중요합니다
실험실 테스트에서는 실제 시설의 모든 특성을 재현할 수 없습니다. 로봇은 가능할 때마다 대표적인 작동 조건에서 평가되어야 합니다.
사이트 테스트를 통해 일반 개발 중에 식별하기 어려운 세부 정보를 확인할 수 있습니다. 복도가 생각보다 좁을 수 있습니다. 계단의 높이가 비정상적일 수 있습니다. 특정 표면은 견인력이 떨어질 수 있습니다. 조명 조건은 카메라 성능을 저하시킬 수 있습니다.
그런 다음 이러한 결과를 사용하여 경로 계획, 장비 배치, 센서 구성 또는 작동 절차를 조정할 수 있습니다.
데이터 워크플로우는 로봇으로 설계되어야 합니다
검사 자동화는 수집된 정보를 활용할 수 있을 때만 가치를 창출합니다. 유용한 시스템은 이미지와 센서 판독값이 저장되는 방식, 위치와 연관되는 방식, 이상 현상이 식별되는 방식, 운영자가 결과를 검토하는 방식을 정의해야 합니다.
반복적인 검사의 경우, 과거 기록이 비교의 기초가 될 수도 있습니다. 로봇은 유사한 경로와 시점을 사용하여 데이터를 수집할 수 있으므로 시간이 지남에 따라 변경 사항을 더 쉽게 식별할 수 있습니다.
유지 관리는 배포의 일부여야 합니다.
모바일 로봇에는 반복적인 움직임을 경험하는 기계 및 전자 부품이 포함되어 있습니다. 다리, 관절, 모터, 센서, 커넥터, 배터리 및 보호 하우징은 모두 적절한 유지 관리가 필요합니다.
따라서 정기적인 검사는 처음부터 운영 계획에 포함되어야 합니다. 주요 구성요소에 쉽게 접근하고 명확한 교체 절차를 통해 장기적인 작동을 더욱 실용적으로 만들 수 있습니다.
산업용 4족 로봇공학의 미래 방향은 무엇인가?
산업용 4족 보행 로봇 공학의 개발은 더 큰 자율성, 더 나은 환경 인식, 더 강력한 장비 통합 및 더 많은 응용 분야별 소프트웨어를 향해 나아가고 있습니다. 핵심 방향은 단순히 로봇의 보행 능력을 향상시키는 것이 아니라 수동 개입을 줄이면서 완전한 작업 흐름을 수행할 수 있도록 하는 것입니다.
더욱 스마트해진 작동
로봇은 인식과 움직임을 별도의 기능으로 취급하는 대신 이를 결합할 것으로 점점 더 기대되고 있습니다. 플랫폼은 환경 정보를 사용하여 이동할 위치, 장애물을 피하는 방법, 작업 수행 위치를 결정할 수 있습니다.
이는 물리적 로봇과 로봇을 제어하는 소프트웨어 사이에 더 긴밀한 관계를 형성합니다. 그 결과 고정된 경로로 완전히 표현될 수 없는 환경에서 보다 적응적인 움직임이 가능해졌습니다.
더욱 지능적인 검사
카메라와 센서가 더 많은 정보를 수집함에 따라 자동화된 분석의 유용성이 점점 더 커지고 있습니다. AI 기반 인식은 미리 정의된 시각적 조건을 식별하고, 검사 이미지를 구성하고, 추가 검토가 필요한 영역을 강조 표시하는 데 도움이 됩니다.
예를 들어, 선택된 장비 이상, 표면 변화 또는 애플리케이션에서 정의한 기타 조건을 인식하도록 시스템을 설계할 수 있습니다. 그러면 작업자는 동일한 주의를 기울여 모든 이미지를 검토하는 대신 확인 및 의사 결정에 집중할 수 있습니다.
향상된 모듈성
미래의 산업 플랫폼은 더 광범위한 장비 조합을 지원할 가능성이 높습니다. 단일 로봇 베이스는 다양한 검사 센서, 환경 모듈, 통신 장비 또는 작업별 장치를 수용할 수 있습니다.
이를 위해서는 보다 표준화된 기계 및 전기 인터페이스가 필요하며 전문 프로젝트에서 필요한 경우 사용자 정의가 가능합니다.
산업정보시스템과의 통합
산업용 로봇공학의 다음 단계는 물리적 작업을 디지털 관리 시스템과 연결할 가능성이 높습니다. 로봇이 생성한 정보는 장비 기록, 유지보수 일정, 지도, 검사 이력 및 기타 디지털 데이터와 결합될 수 있습니다.
이를 통해 로봇은 고립된 기계로 작동하기보다는 더 큰 산업 작업 흐름의 일부가 될 수 있습니다.
더 높은 자율성 자율주행, 경로계획, 장애물 회피, 예약운전 등을 통해 더 많은 작업을 수행할 수 있습니다.
더 나은 인식 다중 센서와 지능형 분석을 통해 장비 및 주변 환경에 대한 보다 풍부한 정보를 제공할 수 있습니다.
더 깊은 통합 로봇 플랫폼은 모빌리티, 센서, 전력, 데이터 및 산업용 소프트웨어를 보다 완벽한 운영 워크플로에 연결할 수 있습니다.
모바일 기기에서 지능형 운영 플랫폼으로
4족 로봇공학의 장기적인 가치는 물리적 이동성과 디지털 지능의 결합에 있습니다. 어려운 지형을 걸을 수 있는 로봇은 물리적인 접근을 제공합니다. 센서는 정보를 제공합니다. 자율 제어는 반복성을 제공합니다. AI 기반 분석은 수집된 데이터를 해석하는 데 도움을 줄 수 있습니다. 산업용 소프트웨어는 이러한 결과를 더 넓은 워크플로와 연결합니다.
이러한 각 기능은 독립적으로 유용하지만 이들 기능을 결합하면 훨씬 더 강력한 플랫폼이 만들어집니다. 더 긴밀하게 통합될수록 새로운 작업마다 전체 시스템을 재설계하지 않고도 더 많은 애플리케이션을 지원할 수 있습니다.
미래지향적 원칙산업용 4족 로봇 공학의 방향은 하나의 조정된 플랫폼 내에서 이동성, 인식, 자율 작동, 모듈식 장비 및 데이터 인텔리전스를 결합하는 작업 지향 시스템을 지향하는 것입니다.
자주 묻는 질문
산업용 4족 로봇이란?
기존 바퀴 달린 로봇이 탐색하기 어려운 환경에서 검사, 모니터링, 데이터 수집, 작동 등 전문적인 작업을 위해 설계된 4족 이동 로봇 플랫폼입니다.
고르지 못한 지형에 4족 로봇이 적합한 이유는 무엇입니까?
개별적으로 제어되는 4개의 다리는 발 위치와 신체 자세에 대한 더 많은 옵션을 제공합니다. 이는 플랫폼이 정의된 작동 능력 내에서 계단, 경사, 틈새, 느슨한 표면 및 기타 지형 변화를 협상하는 데 도움이 될 수 있습니다.
네 발 달린 로봇이 자율적으로 작동할 수 있나요?
예. 시스템 아키텍처에 따라 자율 기능에는 환경 인식, 위치 확인, 경로 계획, 장애물 회피, 작업 실행 및 데이터 수집이 포함될 수 있습니다. 적절한 자율성 수준은 애플리케이션과 환경에 따라 다릅니다.
4족 플랫폼에는 어떤 센서를 설치할 수 있나요?
가능한 장비에는 가시광선 카메라, 열화상 시스템, 깊이 또는 범위 센서, 환경 모니터링 장치, 조명 시스템, 통신 모듈 및 기타 작업별 장비가 포함됩니다. 정확한 구성은 플랫폼과 애플리케이션에 따라 다릅니다.
4족 로봇을 산업 검사에 사용할 수 있나요?
예. 정의된 경로를 따르고 시각, 열 또는 기타 센서 데이터를 수집하여 산업 시설, 장비, 인프라, 터널, 작업장 및 기타 영역의 일상적인 검사를 지원할 수 있습니다.
열화상을 로봇에 통합할 수 있나요?
예. 검사 작업과 관련된 온도 차이가 있는 경우 열화상을 기존 카메라와 함께 사용할 수 있습니다. 센서, 장착 위치, 전원 요구 사항 및 데이터 인터페이스는 전체 시스템의 일부로 평가되어야 합니다.
로봇에 추가 장비를 추가할 수 있나요?
추가된 구성 요소가 정의된 기계, 전기, 무게 및 인터페이스 제한 내에서 유지된다면 많은 전문 플랫폼이 모듈식 장비를 지원할 수 있습니다. 특수한 구성을 위해서는 맞춤형 브래킷이나 기타 통합 구성요소가 필요할 수 있습니다.
플랫폼을 선택하기 전에 무엇을 고려해야 합니까?
중요한 요소에는 지형, 계단 및 경사면 요구 사항, 작동 환경, 탑재 중량, 센서 요구 사항, 전력 수요, 자율 기능, 데이터 워크플로, 유지 관리 액세스 및 통신 조건이 포함됩니다.
동일한 플랫폼이 다른 애플리케이션을 지원할 수 있습니까?
예. 모듈식 설계를 통해 검사, 모니터링, 환경 측정 또는 기타 정의된 산업 작업을 위해 다양한 센서와 장비를 설치할 수 있습니다. 사용 가능한 구성은 로봇 아키텍처 및 장비 요구 사항에 따라 다릅니다.
로봇 순찰 후 검사 데이터는 어떻게 활용되나요?
수집된 이미지와 센서 판독값을 위치 및 검사 지점과 연관시킨 다음 사전 정의된 조건을 검토할 수 있습니다. 또한 이력 기록은 검사 주기 간의 비교를 지원하고 후속 작업을 구성하는 데 도움이 될 수 있습니다.
자율 운영으로 운영자가 필요하지 않습니까?
반드시 그런 것은 아닙니다. 자동화는 지속적인 수동 제어를 줄일 수 있지만 감독, 예외 처리, 유지 관리, 비정상적인 발견 및 로봇의 정의된 작동 기능을 벗어난 작업에는 여전히 작업자가 필요할 수 있습니다.
산업용 4족 로봇은 어떤 환경에서 사용할 수 있나요?
잠재적인 적용 분야에는 공장, 작업장, 터널, 산업 시설, 인프라 현장, 고르지 않은 실외 공간 및 모바일 검사 또는 데이터 수집이 필요한 기타 장소가 포함됩니다. 실제 적합성은 환경 조건과 플랫폼 사양에 따라 달라집니다.
4족 로봇 공학 프로젝트 토론
귀하의 애플리케이션에 필요한 지형 조건, 검사 작업, 장비 요구 사항, 페이로드 중량, 작동 환경 또는 자율 기능을 공유하십시오.
귀하의 프로젝트 요구 사항에 대해 논의하려면 저희에게 연락하십시오